IEO Tech|الأتمتة
IEO Science and Technology
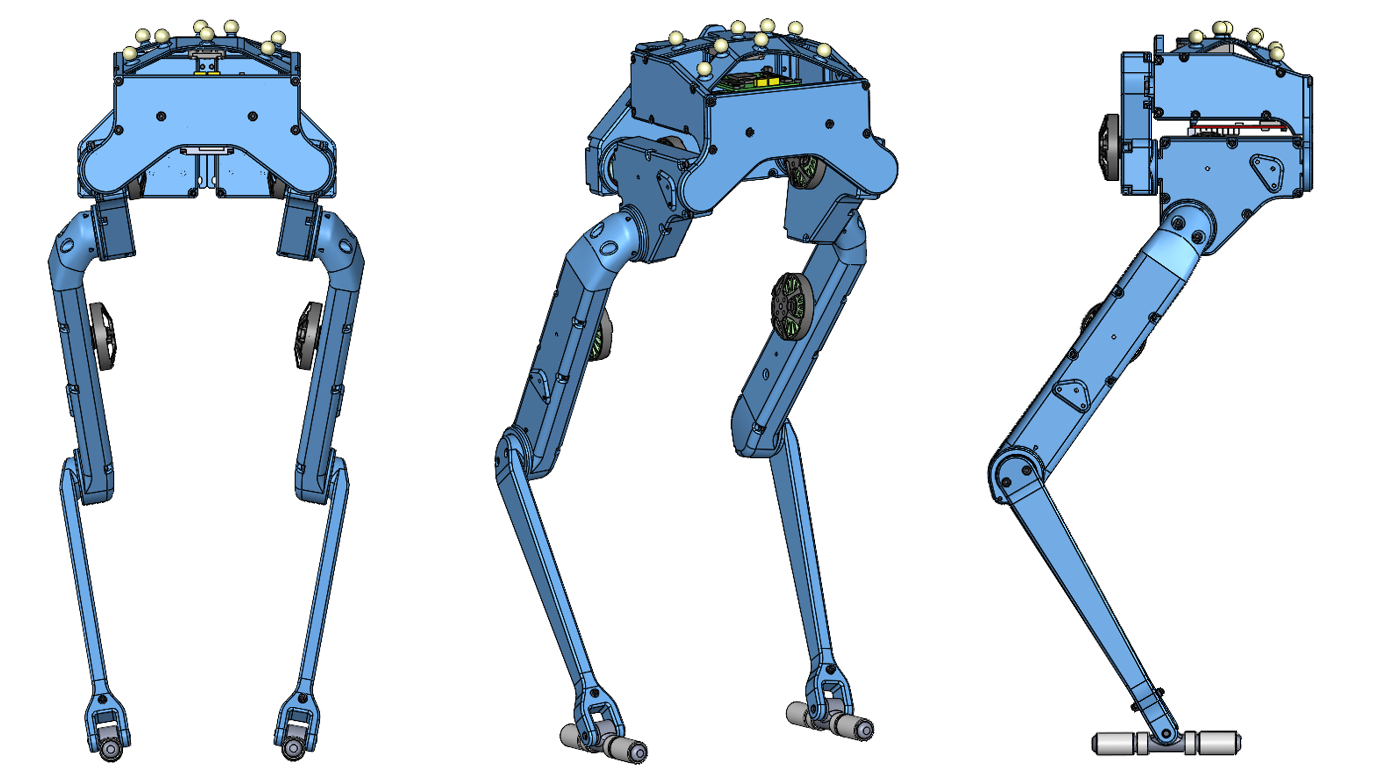
مراحل تطوير النمذجة ثلاثية الأبعاد لـ ieoBot
متصفحك لا يدعم وسم الفيديو.
محاكاة القفز على قدمين لـ ieoBot
متصفحك لا يدعم وسم الفيديو.
فيديو وقوف الروبوت ذي القدمين بـ 8 درجات حرية ieoBot
متصفحك لا يدعم وسم الفيديو.
فيديو التحكم في حركة الروبوت ذي القدمين بـ 6 درجات حرية Bolt
متصفحك لا يدعم وسم الفيديو.
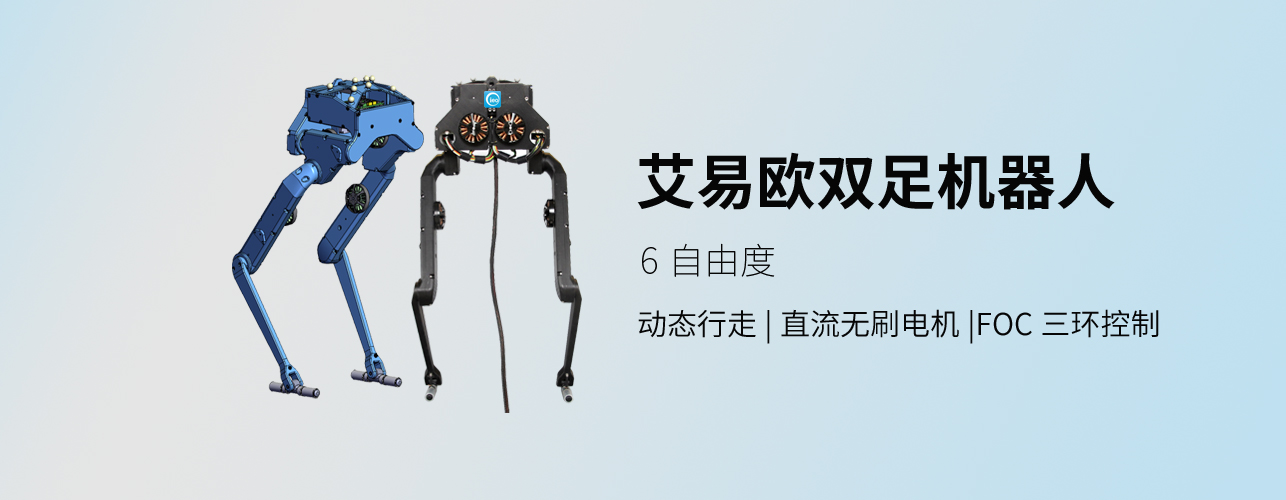
الروبوت ذو القدمين بـ 6 درجات حرية ieoBot
تقديم المنتج
المكوّنات المادية لروبوت ieoBot:
الارتفاع نحو 550mm (دون الكاميرا المجسّمة الاختيارية).
الوزن نحو 1.5KG (دون وزن البطارية).
في كل ساق 3 درجات حرية نشطة ومفصل كاحل سلبي.
محركات تيار مستمر بلا فرش مع تحكم FOC، واتصال CAN/SPI، وتردد تحكم في المحرك 1KHz
مستشعر بعشرة أبعاد يتنبأ بوضعية الروبوت وسرعته وحالات السقوط وغيرها
النظام البرمجي لروبوت ieoBot:
تقنية الديناميكا الصفرية الهجينة HZD
خوارزمية التنبؤ RIEKF
خوارزمية الاستقرار الديناميكي الشبيه بالبشر
روبوت bare-metal + نظام التحكم في الحركةاشترِ الآن
جهة الاتصال للحجز المسبق: hzf@ieeoo.com
مدة الشحن عند الطلب: 20 يومًا