IEO Tech|Automatización
IEO Science and Technology
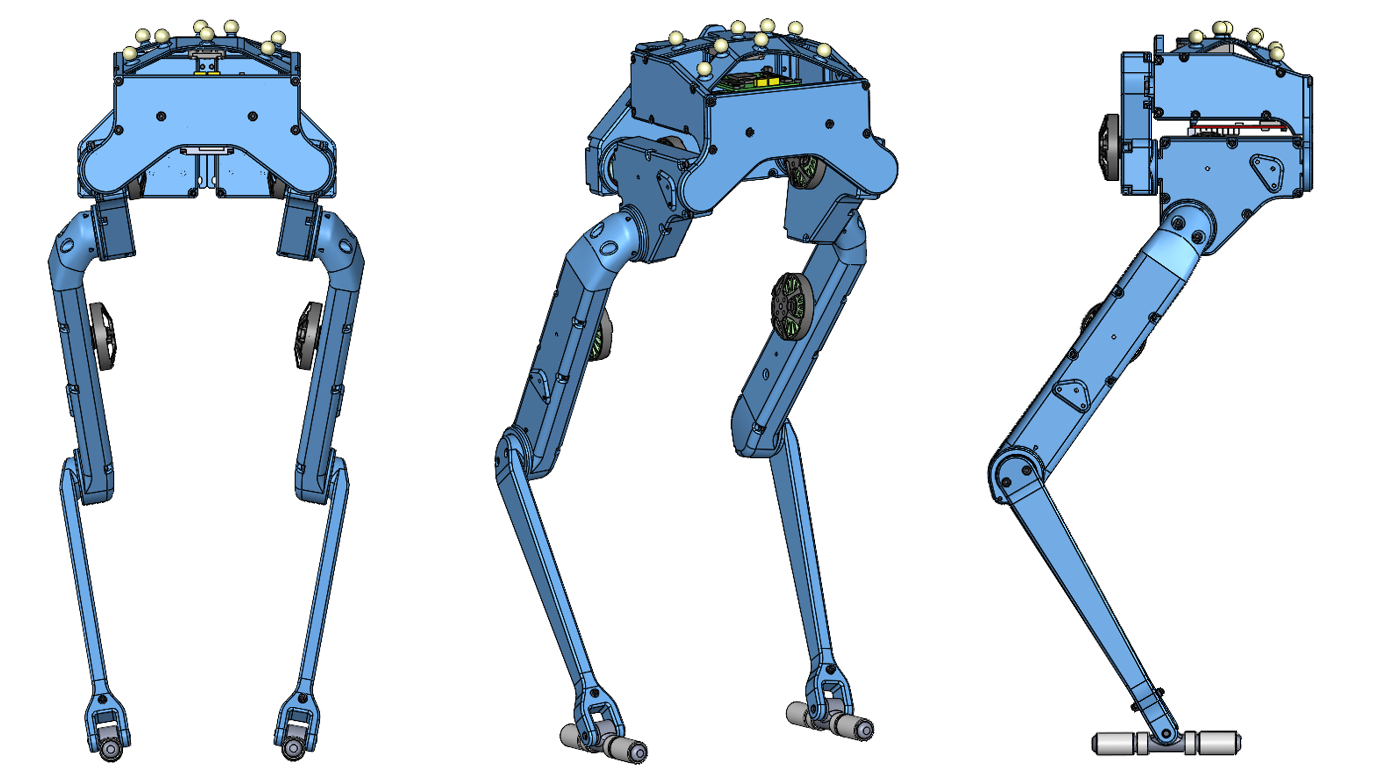
Proceso de desarrollo del modelado 3D de ieoBot
Su navegador no admite la etiqueta de vídeo.
Simulación de salto bípedo de ieoBot
Su navegador no admite la etiqueta de vídeo.
Vídeo de incorporación del robot bípedo de 8 grados de libertad ieoBot
Su navegador no admite la etiqueta de vídeo.
Vídeo de control de movimiento del robot bípedo de 6 grados de libertad Bolt
Su navegador no admite la etiqueta de vídeo.
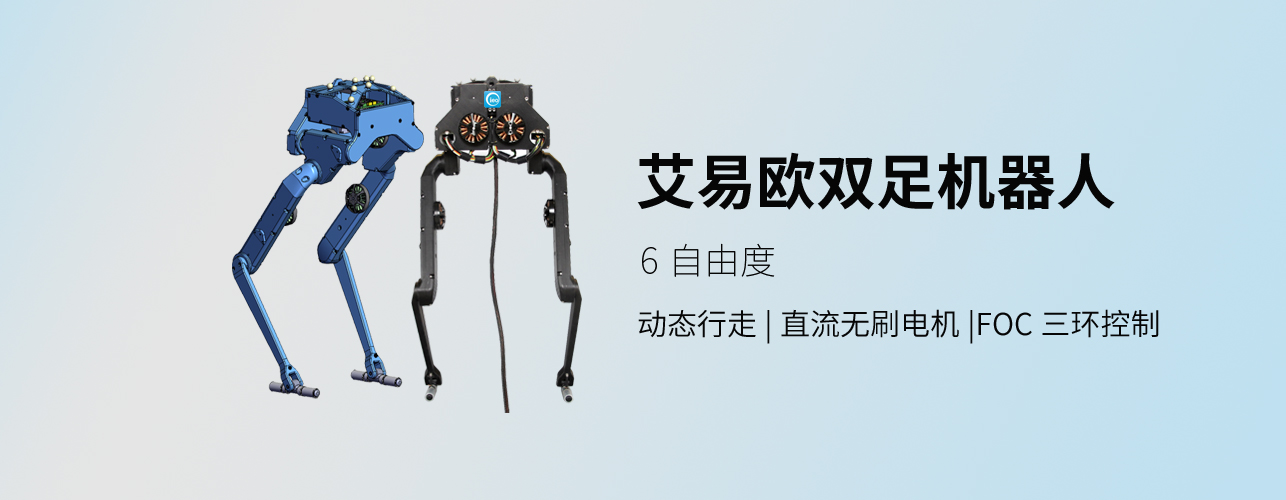
Robot bípedo de 6 grados de libertad ieoBot
Presentación del producto
Hardware del robot ieoBot:
Altura aproximada de 550mm (sin la cámara estéreo opcional).
Peso aproximado de 1.5KG (sin el peso de la batería).
Cada pierna tiene 3 grados de libertad activos y una articulación de tobillo pasiva.
Motores DC sin escobillas con control FOC, comunicación CAN/SPI y frecuencia de control del motor de 1KHz
Sensor de diez dimensiones que predice la postura, la velocidad, las caídas, etc. del robot
Sistema de software del robot ieoBot:
Tecnología de dinámica cero híbrida HZD
Algoritmo de predicción RIEKF
Algoritmo de estabilización dinámica antropomórfica
Robot bare-metal + sistema de control de movimientoComprar ahora
Contacto para reservas: hzf@ieeoo.com
Plazo de entrega del pedido: 20 días
Documentación:Documentación del robot bípedo de 6 grados de libertad ieoBot v1