IEO Tech|Automatisation
IEO Science and Technology
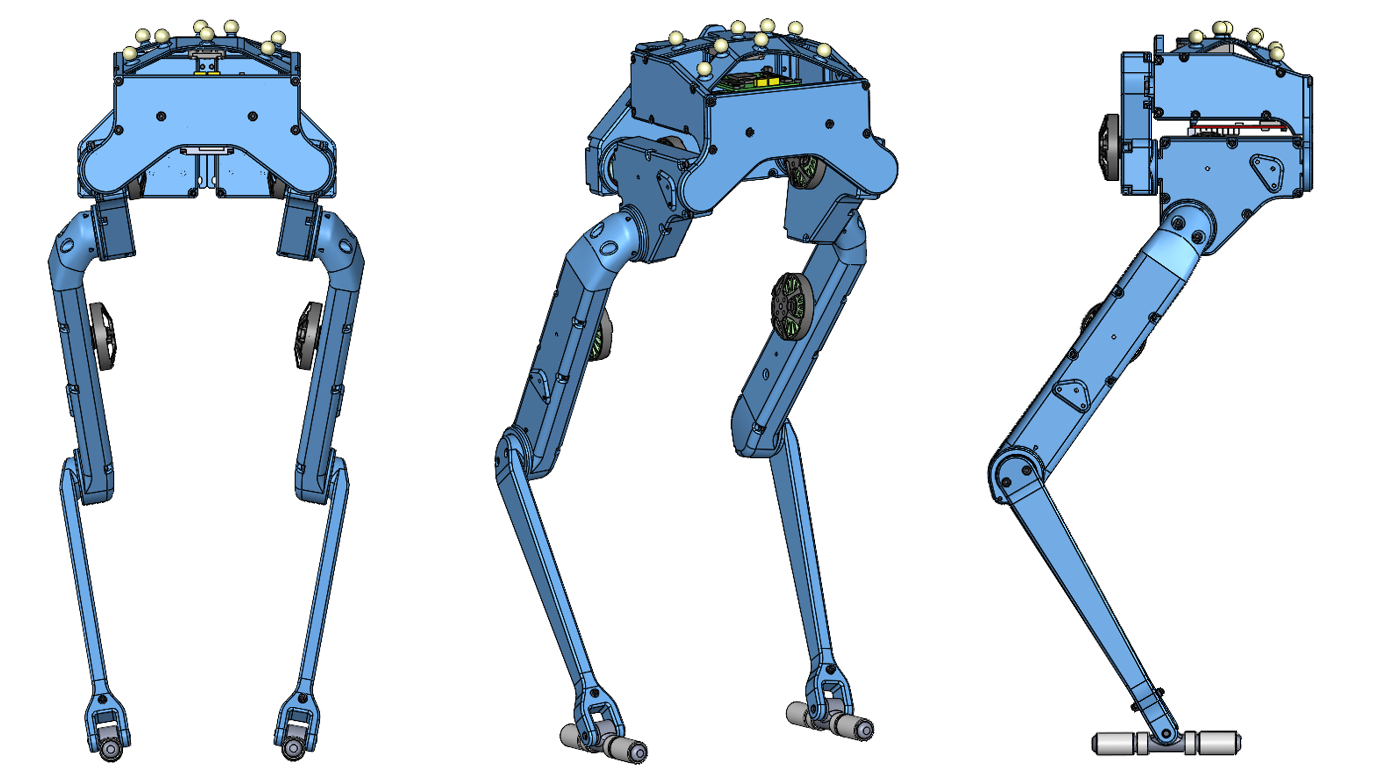
Processus de développement de la modélisation 3D d'ieoBot
Votre navigateur ne prend pas en charge la balise vidéo.
Simulation de saut bipède d'ieoBot
Votre navigateur ne prend pas en charge la balise vidéo.
Vidéo de redressement du robot bipède à 8 degrés de liberté ieoBot
Votre navigateur ne prend pas en charge la balise vidéo.
Vidéo de contrôle du mouvement du robot bipède à 6 degrés de liberté Bolt
Votre navigateur ne prend pas en charge la balise vidéo.
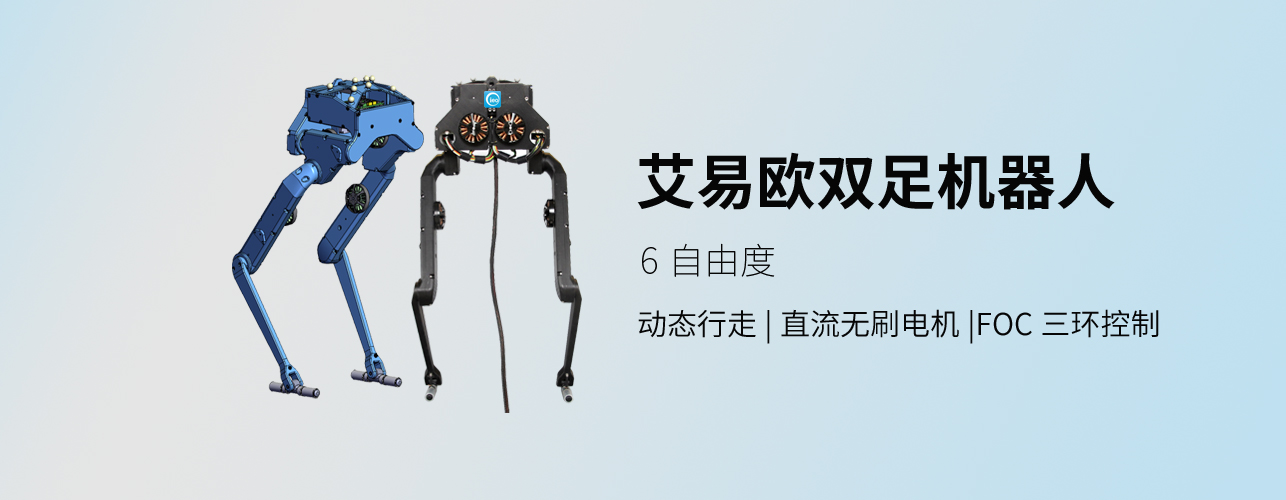
Robot bipède à 6 degrés de liberté ieoBot
Présentation du produit
Matériel du robot ieoBot :
Hauteur d'environ 550mm (hors caméra stéréo en option).
Poids d'environ 1.5KG (hors poids de la batterie).
Chaque jambe possède 3 degrés de liberté actifs et une articulation de cheville passive.
Moteurs CC sans balais avec contrôle FOC, communication CAN/SPI et fréquence de contrôle moteur de 1KHz
Capteur à dix dimensions qui prédit la posture, la vitesse, les chutes, etc. du robot
Système logiciel du robot ieoBot :
Technologie de dynamique hybride nulle HZD
Algorithme de prédiction RIEKF
Algorithme de stabilisation dynamique anthropomorphe
Robot bare-metal + système de contrôle du mouvementAcheter maintenant
Contact pour précommande : hzf@ieeoo.com
Délai de livraison de la commande : 20 jours
Documentation :Documentation du robot bipède à 6 degrés de liberté ieoBot v1