IEO Tech|Автоматизация
IEO Science and Technology
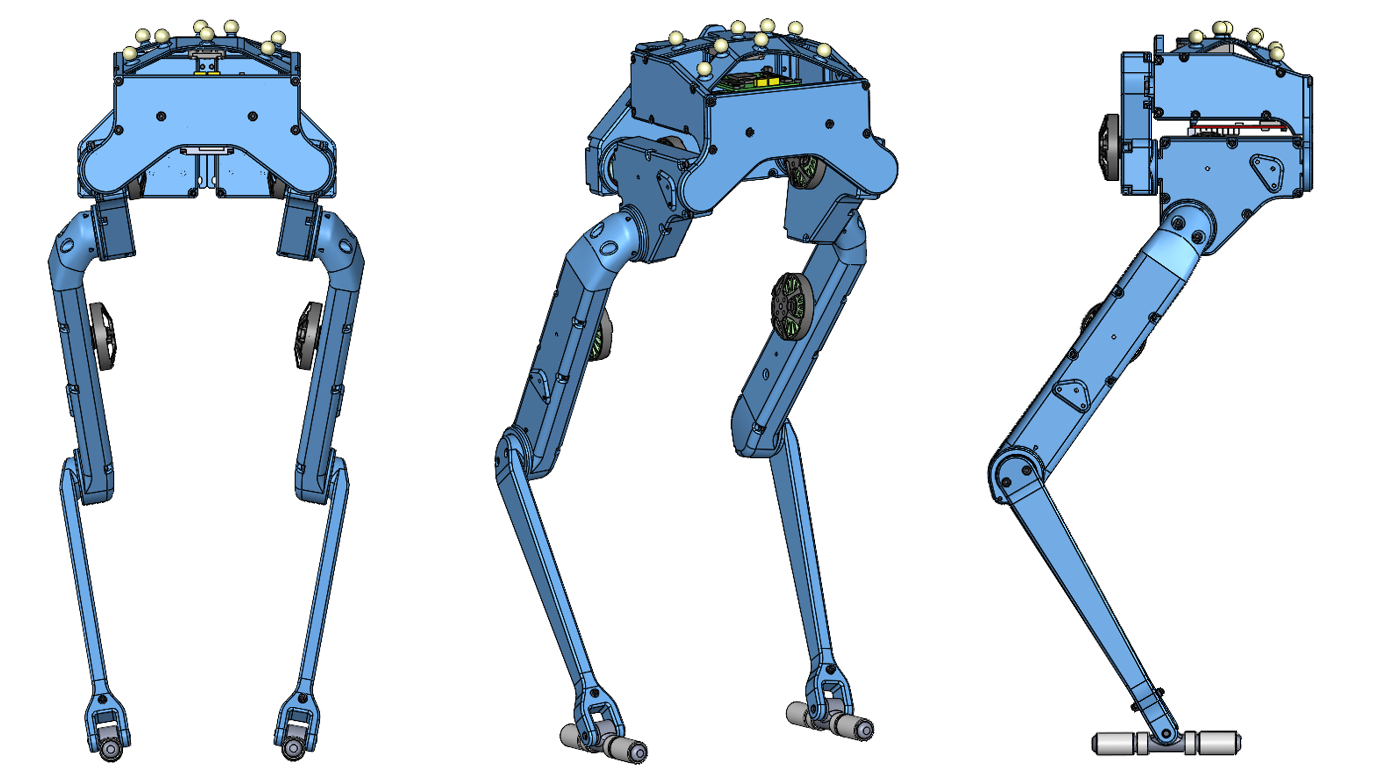
Процесс разработки 3D-модели ieoBot
Ваш браузер не поддерживает тег video.
Симуляция прыжка двуногого робота ieoBot
Ваш браузер не поддерживает тег video.
Видео подъёма двуногого робота ieoBot с 8 степенями свободы
Ваш браузер не поддерживает тег video.
Видео управления движением двуногого робота Bolt с 6 степенями свободы
Ваш браузер не поддерживает тег video.
Двуногий робот ieoBot с 6 степенями свободы
Описание продукта
Аппаратное обеспечение робота ieoBot:
Высота около 550mm (без опциональной стереокамеры).
Масса около 1.5KG (без массы аккумулятора).
В каждой ноге 3 активные степени свободы и один пассивный голеностопный шарнир.
Бесколлекторные двигатели постоянного тока с управлением FOC, связь CAN/SPI, частота управления двигателем 1KHz
Десятимерный датчик, прогнозирующий позу, скорость, падения и другое состояние робота
Программная система робота ieoBot:
Технология гибридной нулевой динамики HZD
Алгоритм прогнозирования RIEKF
Алгоритм антропоморфной динамической стабилизации
Робот bare-metal + система управления движениемКупить
Контакт для предзаказа: hzf@ieeoo.com
Срок поставки по заказу: 20 дней
Документация:Документация двуногого робота ieoBot с 6 степенями свободы v1