IEO Tech|الأتمتة
IEO Science and Technology
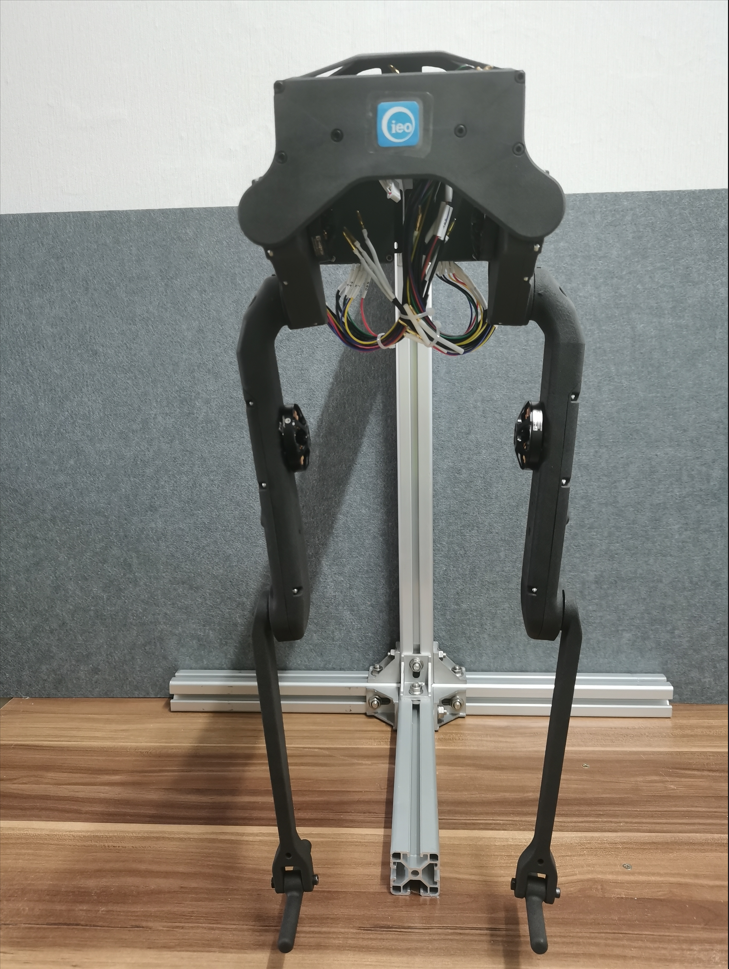
تقديم نظام ieoRobot
يعتمد نظام التحكم في حركة الروبوت الشبيه بالبشر ieoRobot على النمذجة الرياضية ثلاثية الأبعاد للروبوتات ذات القدمين، والمتعددات المتشعّبة في الفضاء متعدد الأبعاد، والمعادلات التفاضلية العادية وغيرها من الأسس النظرية. وبهدف الوصول إلى مثاليه الطاقة في المشي، وباتخاذ ديناميكا لاغرانج محورًا، يبني تقنية الديناميكا الصفرية الهجينة (حالات حركة متصلة + حالات حركة منفصلة) الملائمة للمشي الديناميكي الشبيه بالبشر. وبالاقتران مع خوارزمية التنبؤ بفلتر كالمان، توصّل إلى نظام تحكم في الحركة يمكّن الروبوت ذا القدمين من المشي ديناميكيًا وبثبات على تضاريس متفاوتة متعددة. وابتكاراته كالتالي:
الابتكار 1: النمذجة الرياضية للمشي الشبيه بالبشر للروبوت ذي القدمين، بتحويله إلى صيغة رياضية قابلة للفهم والحساب والمحاكاة؛ إذ يُحوَّل فعل المشي المجرّد إلى تركيبة من حالات حركة تأرجحية متصلة وحالات تبديل منفصلة عند الاصطدام.
الابتكار 2: في بيئات مشي مختلفة، تجد حسابات التحسين سريعًا معاملات التحكم في الحركة المقابلة، ما يتيح تبديل أسلوب المشي على الأسطح المستوية وغير المستوية والمنحدرات والسلالم.
الابتكار 3: ابتكار في أسلوب التحكم. فالمشي الديناميكي لروبوت ieoRobot أشبه بالبشر شكليًا، ويبقى مستقرًا أمام تدخلات متعددة، ويتميّز في استهلاك الطاقة، بحيث يمكن للروبوت بطاقة محدودة أن يفعل أكثر ويمشي أبعد. وعند الوزن والحجم نفسهما، يبلغ استهلاك الطاقة في المشي الديناميكي نحو 30% من المشي الساكن.
محطات ieoRobot
2015: انطلاق المشروع - دراسة تقنيات الروبوتات المحلية وتطوير طريقة التحكم في المشي على قدمين ZMP
2017: تطبيق النظرية عمليًا - اشتقاق وحل نموذج إطار HZD مع تقليل أبعاد المتعددات المتشعّبة
2018: تنفيذ وتحسين نظام التحكم في حركة الروبوت غير التام HZD
2019: تصميم وتحسين البنية العامة للروبوت، واختيار شريحة التحكم، وتطوير نظام التحكم المبني على Linux وتحسينه
2020: إدخال IMU بعشرة محاور، وتطوير خوارزمية التنبؤ بوضعية وسرعة الروبوت RIEKF، واختبار الخوارزمية على الروبوت الفعلي
2021: دمج مدخلات الرؤية الآلية والتقاط الصوت، وضبط خوارزمية التحكم
2022: تحسين نظام التحكم في حركة ieoRobot
جهة الاتصال لتجربة نظام حركة الروبوت: hzf@ieeoo.com