IEO Tech|Automatización
IEO Science and Technology
Presentación del sistema ieoRobot
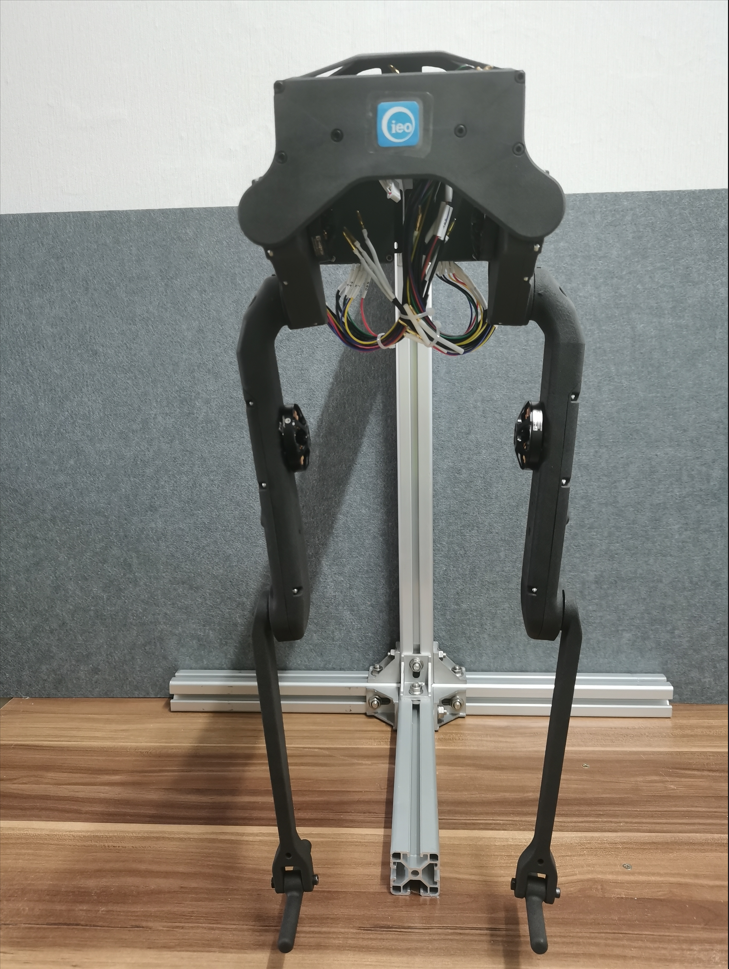
El sistema de control de movimiento de robots humanoides ieoRobot se basa en el modelado matemático 3D de robots bípedos, variedades de dimensión múltiple en el espacio, ecuaciones diferenciales ordinarias y otras teorías. Con el objetivo de optimizar la energía de la marcha y tomando la dinámica de Lagrange como núcleo, construye una tecnología de dinámica cero híbrida (estados de movimiento continuo + estados de movimiento discreto) acorde con la marcha dinámica antropomórfica. Combinada con un algoritmo de predicción por filtro de Kalman, ha dado lugar a un sistema de control de movimiento que permite al robot bípedo caminar de forma dinámica y estable sobre terrenos muy irregulares. Sus innovaciones son las siguientes:
Innovación 1: modelado matemático de la marcha antropomórfica del robot bípedo, convirtiéndola en una forma matemática comprensible, calculable y simulable; transforma el acto abstracto de caminar en una combinación de estados de movimiento oscilante continuo y estados discretos de conmutación por impacto.
Innovación 2: para distintos entornos de marcha, el cálculo de optimización encuentra rápidamente los parámetros de control de movimiento correspondientes, lo que permite cambiar el modo de caminar sobre suelos planos, irregulares, pendientes, escaleras, etc.
Innovación 3: una innovación en el modo de control. La marcha dinámica del robot ieoRobot es más humana en su forma, se mantiene estable ante muchas perturbaciones y destaca en consumo energético, de modo que con energía limitada el robot puede hacer más cosas y recorrer más distancia. Con el mismo peso y volumen, el consumo energético de la marcha dinámica es de alrededor del 30% del de la marcha estática.
Hitos de ieoRobot
2015: Inicio del proyecto: investigación de tecnología robótica nacional y desarrollo del método de control de marcha bípeda ZMP
2017: Puesta en práctica de la teoría: derivación y resolución del modelo del marco HZD con reducción de dimensionalidad de variedades de alta dimensión
2018: Implementación y optimización del sistema de control de movimiento del robot subaccionado HZD
2019: Diseño y optimización de la estructura general del robot, selección del chip de control, desarrollo y mejora del sistema de control basado en Linux
2020: Introducción de la IMU de 10 DOF, desarrollo del algoritmo de predicción de postura y velocidad del robot RIEKF y pruebas del algoritmo en el robot real
2022: Optimización del sistema de control de movimiento ieoRobot
Contacto para probar el sistema de movimiento del robot: hzf@ieeoo.com