IEO Tech|Automatisation
IEO Science and Technology
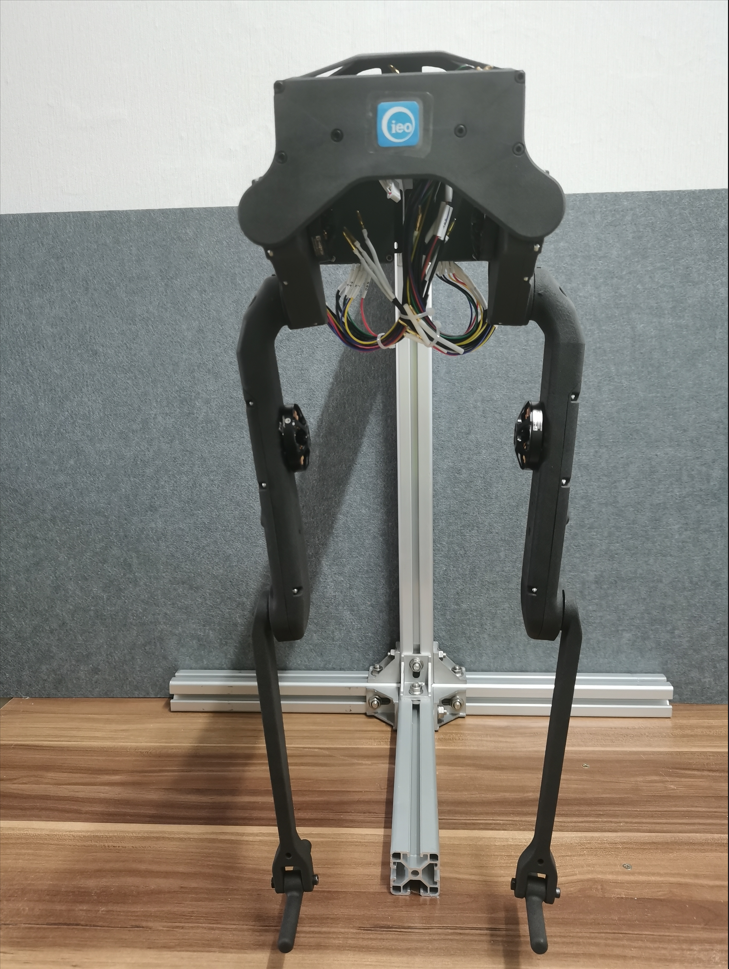
Présentation du système ieoRobot
Le système de contrôle du mouvement des robots humanoïdes ieoRobot repose sur la modélisation mathématique 3D des robots bipèdes, les variétés multidimensionnelles de l'espace, les équations différentielles ordinaires et d'autres fondements théoriques. Visant l'optimalité énergétique de la marche et centré sur la dynamique de Lagrange, il construit une technologie de dynamique hybride nulle (états de mouvement continus + états de mouvement discrets) adaptée à une marche dynamique anthropomorphe. Associée à un algorithme de prédiction par filtre de Kalman, elle a donné un système de contrôle du mouvement permettant au robot bipède de marcher de façon dynamique et stable sur de nombreux terrains irréguliers. Ses innovations sont les suivantes :
Innovation 1 : modélisation mathématique de la marche anthropomorphe du robot bipède, la transformant en une forme mathématique compréhensible, calculable et simulable ; l'acte abstrait de marcher devient une combinaison d'états de mouvement oscillant continus et d'états de commutation par impact discrets.
Innovation 2 : pour différents environnements de marche, un calcul d'optimisation trouve rapidement les paramètres de contrôle du mouvement correspondants, ce qui permet de changer de mode de marche sur sol plat, irrégulier, en pente ou en escalier.
Innovation 3 : une innovation dans le mode de contrôle. La marche dynamique du robot ieoRobot est plus humaine dans sa forme, reste stable face à de nombreuses perturbations et se distingue par sa consommation d'énergie : avec une énergie limitée, le robot peut faire davantage de choses et aller plus loin. À poids et volume égaux, la marche dynamique consomme environ 30 % de l'énergie d'une marche statique.
Jalons d'ieoRobot
2015 : Lancement du projet - veille technologique sur la robotique en Chine et développement de la méthode de contrôle de marche bipède ZMP
2017 : Mise en œuvre de la théorie - dérivation et résolution du modèle du cadre HZD à variétés réduites de haute dimension
2018 : Implémentation et optimisation du système de contrôle du mouvement du robot sous-actionné HZD
2019 : Conception et optimisation de la structure globale du robot, choix de la puce de contrôle, développement et amélioration du système de contrôle sous Linux
2020 : Introduction de l'IMU 10 DOF, développement de l'algorithme de prédiction de posture et de vitesse RIEKF et essais de l'algorithme sur le robot réel
2022 : Optimisation du système de contrôle du mouvement ieoRobot
Contact pour un essai du système de mouvement du robot : hzf@ieeoo.com