IEO Tech|Автоматизация
IEO Science and Technology
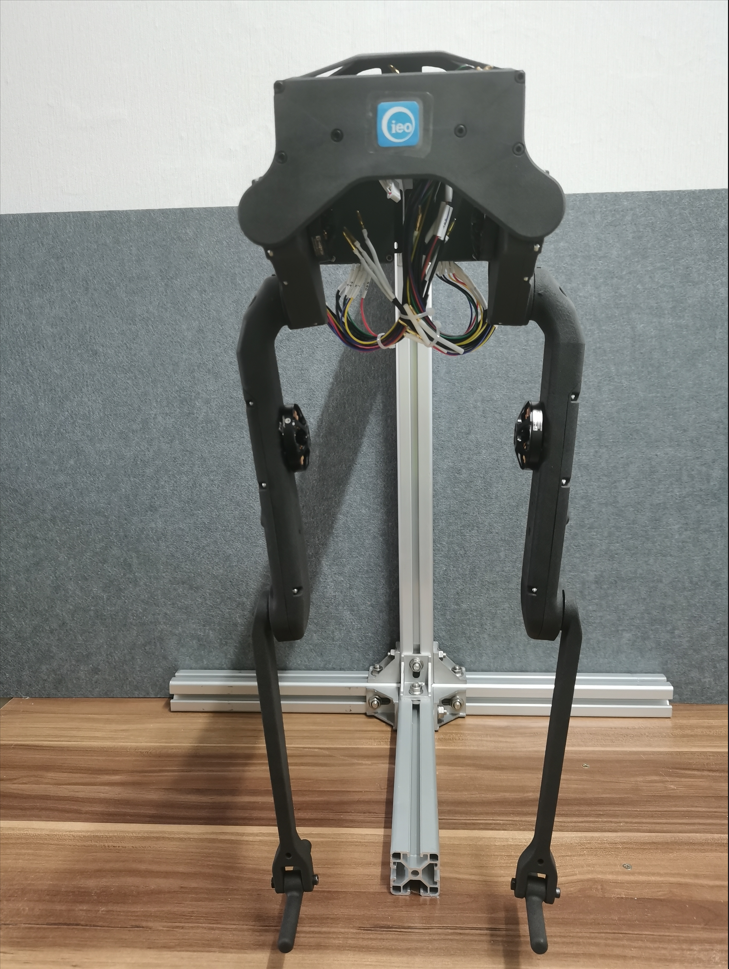
Описание системы ieoRobot
Система управления движением человекоподобного робота ieoRobot основана на 3D-математическом моделировании двуногих роботов, многомерных пространственных многообразиях, обыкновенных дифференциальных уравнениях и других теориях. Ориентируясь на оптимальность энергии ходьбы и опираясь на динамику Лагранжа, она строит технологию гибридной нулевой динамики (непрерывные состояния движения + дискретные состояния движения), соответствующую антропоморфной динамической ходьбе. В сочетании с алгоритмом прогнозирования на основе фильтра Калмана это дало систему управления движением, позволяющую двуногому роботу динамично и устойчиво ходить по разным неровным поверхностям. Её инновации:
Инновация 1: математическое моделирование антропоморфной ходьбы двуногого робота — она превращается в понятную, вычислимую и моделируемую математическую форму; абстрактный акт ходьбы преобразуется в комбинацию непрерывных колебательных состояний движения и дискретных состояний переключения при ударе.
Инновация 2: для разных условий ходьбы оптимизационный расчёт быстро находит соответствующие параметры управления движением, что позволяет переключать способ ходьбы по ровной, неровной поверхности, склонам и лестницам.
Инновация 3: инновация в способе управления. Динамическая ходьба робота ieoRobot внешне больше похожа на человеческую, устойчива при многих возмущениях и отличается хорошей энергоэффективностью: при ограниченной энергии робот может делать больше и проходить дальше. При одинаковых массе и объёме динамическая ходьба расходует около 30% энергии статической ходьбы.
Хронология ieoRobot
2015: Запуск проекта — исследование отечественных робототехнологий и разработка метода управления двуногой ходьбой ZMP
2017: Внедрение теории — вывод и решение модели HZD со снижением размерности многомерных многообразий
2018: Реализация и оптимизация системы управления движением недоуправляемого робота HZD
2019: Проектирование и оптимизация общей конструкции робота, выбор управляющего чипа, разработка и доработка системы управления на базе Linux
2020: Внедрение IMU на 10 DOF, разработка алгоритма прогнозирования позы и скорости робота RIEKF и испытания алгоритма на реальном роботе
2021: Интеграция ввода машинного зрения и захвата звука, настройка алгоритма управления
2022: Оптимизация системы управления движением ieoRobot
Контакт для тестирования системы движения робота: hzf@ieeoo.com